柳田栞吾さんの論文がHumanoids 2026に採択されました
2026年10月14日
·
2 分で読める
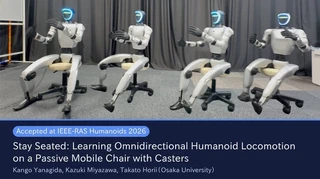
研究室の柳田栞吾さんの論文が、2026年12月に米国カリフォルニア州サンタクララで開催される 2026 IEEE-RAS 25th International Conference on Humanoid Robots(Humanoids 2026) に採択されました。今年は338件の投稿から130件が採択されています(採択率38.5%)。
Stay Seated: Learning Omnidirectional Humanoid Locomotion on a Passive Mobile Chair with Casters Kango Yanagida(大阪大学), Kazuki Miyazawa(大阪大学), Takato Horii(大阪大学/東京大学IRCN)
ヒューマノイドロボットが、キャスター付きの普通の事務椅子に座ったまま、足で床を蹴って前後・左右・旋回の全方向に移動する「着座移動(seated locomotion)」を強化学習で獲得した研究です。椅子にはモーターがなく、ロボットは椅子の位置や車輪の状態、接触センサの情報を使わず、自身の関節の感覚と目標速度だけから移動します。シミュレーションで学習した方策を追加学習なしで実機(Unitree G1)に適用し、全方向の着座移動を実現しました。人が椅子に体重を預けて机で作業するように、ヒューマノイドが着座したまま移動・作業する「着座ロコマニピュレーション」に向けた第一歩となる研究です。
本研究は、第44回日本ロボット学会学術講演会でも発表しました(発表のお知らせ)。詳細はHumanoids 2026 公式サイトおよびarXiv:2608.28090をご覧ください。

著者
堀井隆斗
(he/him)
准教授
大阪大学大学院基礎工学研究科 准教授。
認知発達・記号創発ロボティクス、感情発達の計算論的モデリング、
ロボット学習、ヒューマンロボットインタラクションを専門とする。