
野村健太郎さんがJSAI2026で全国大会優秀賞を受賞しました
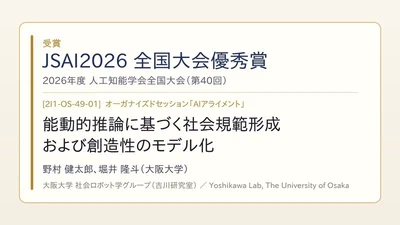
研究室の野村健太郎さんが、2026年度人工知能学会全国大会(第40回/JSAI2026、2026年6月8日〜12日、Gメッセ群馬・オンライン)での発表により、全国大会優秀賞を受賞しました。 発表タイトル:「能動的推論に基づく社会規範形成および創造性のモデル化」 著者:野村健太郎、堀井隆斗
•
1 分で読める
 🤖
博士(工学)
2013-04-01
2017-09-30
大阪大学大学院 工学研究科 知能・機能創成工学専攻
修士(工学)
2011-04-01
2013-03-31
大阪大学大学院 工学研究科 知能・機能創成工学専攻
学士(工学)
2009-04-01
2011-03-31
豊田工業高等専門学校 専攻科 電子機械工学専攻
ロボットは感情をもつことができるのか?人間の心はどのように発達するのか?
私たちの研究グループでは、認知発達ロボティクスや記号創発ロボティクスの観点から、人間の感情発達の計算論的モデリング、能動的推論に基づくヒューマンロボットインタラクション、クオリア構造と情報構造の対応関係の解明、そして創造性のモデリングに取り組んでいます。さらに、模倣学習や強化学習による行動獲得、大規模言語モデル(LLM)や視覚言語モデル(VLM)といった基盤モデルを活用したロボットの行動計画とタスク遂行、マルチモーダル情報の統合に基づく身体性を伴った知能の構築など、ロボット学習を軸に知能の本質に迫る多角的な研究を展開しています。
研究室の野村健太郎さんが、2026年度人工知能学会全国大会(第40回/JSAI2026、2026年6月8日〜12日、Gメッセ群馬・オンライン)での発表により、全国大会優秀賞を受賞しました。 発表タイトル:「能動的推論に基づく社会規範形成および創造性のモデル化」 著者:野村健太郎、堀井隆斗
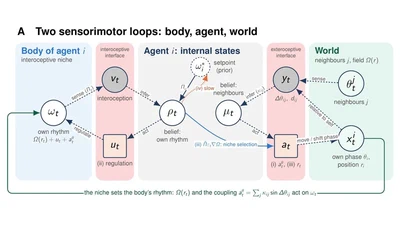
ドイツ・ベルリンで開催された第18回 International Conference on the Simulation of Adaptive Behavior(SAB 2026、2026年10月19日〜22日)のワークショップ「Wanting What is Needed」にて、以下のポスター発表を行いました。
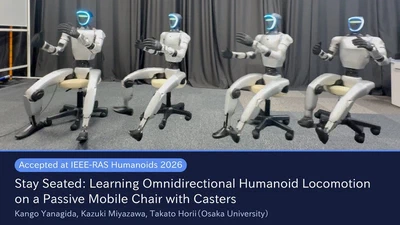
研究室の柳田栞吾さんの論文が、2026年12月に米国カリフォルニア州サンタクララで開催される 2026 IEEE-RAS 25th International Conference on Humanoid Robots(Humanoids 2026) に採択されました。今年は338件の投稿から130件が採択されています(採択率38.5%)。
模倣学習・強化学習・基盤モデルを通じて、実世界で自律的に振る舞うロボットを構築する研究群。概念学習・運動技能・行動計画・人ロボット協調を扱います。
計算モデルとロボットを通じて、感情・意識・創造性といった人間の心の働きを構成論的に理解する研究群。身体性・内受容感覚・記号創発システムを扱います。
自己を写す「Self Mirroring Twins」との共棲を通じて、行動変容と主体的な社会創成を支えるAI基盤を構築する JST CREST プロジェクト。
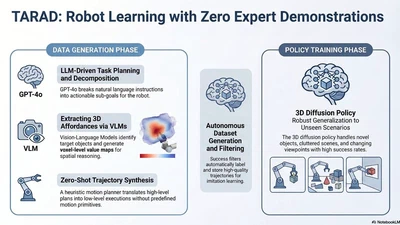
タスクを意識したロボットアフォーダンス中心の拡散ポリシーを提案。ロボットのマニピュレーションタスクにおいて、アフォーダンスの概念を拡散モデルに統合することで、より適応的な行動生成を実現した。

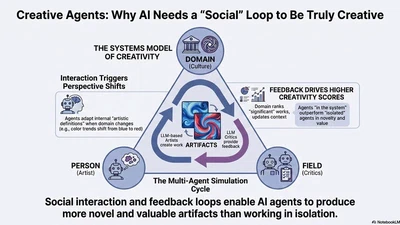
生成エージェントを用いて創造性のシステムモデルをシミュレーションする研究。人間の創造的プロセスを計算論的に再現し、創造性がどのように発現するかを探究した。
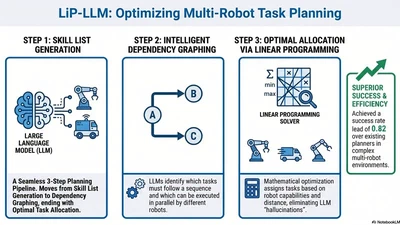
大規模言語モデル(LLM)と線形計画法・依存グラフを統合した、マルチロボットタスクプランニング手法を提案。LLMの自然言語理解能力と最適化手法を組み合わせることで、複雑なマルチロボット協調タスクの効率的な計画生成を実現した。
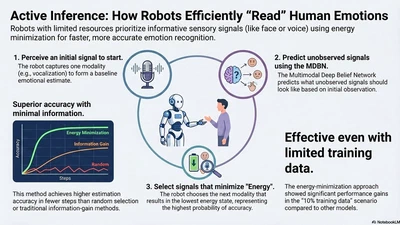
能動的推論のフレームワークに基づき、マルチモーダルな情動的ヒューマンロボットインタラクションにおけるエネルギー最小化アプローチを提案。ロボットが感情的な信号を能動的に推論・応答するメカニズムを実現した。